SIYB E 环境感知技术平台
从物理感知到智能决策,连接环境感知领域的知识、数据、算法、模型、标准与工程方法。
每个测量量、阈值与标准都标注来源、适用范围与复核日期,不写「超过 X 就危险」。
你想解决什么技术问题?
Entry Points 从问题出发,而不是从产品目录出发。产品与长期产品方向
Products 工程化的监测系统实体,从整机产品到长期产品族。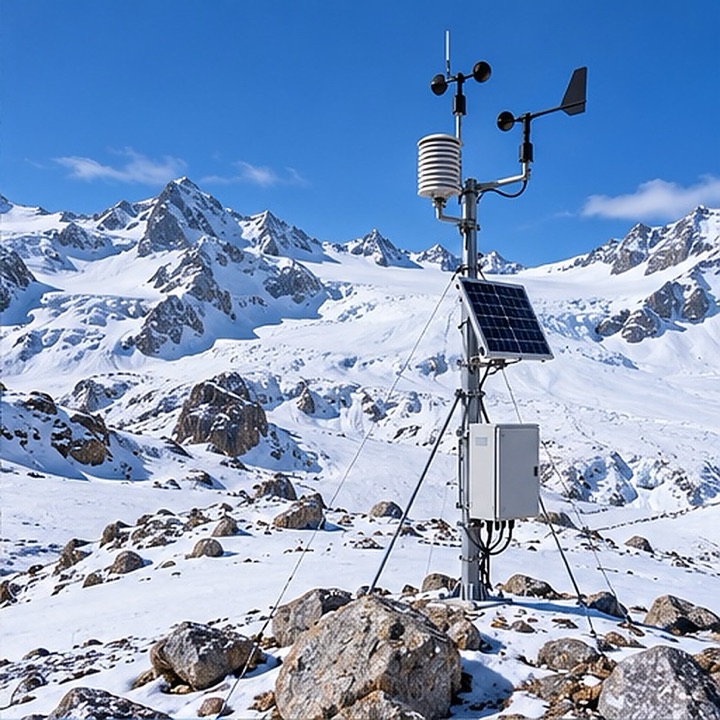
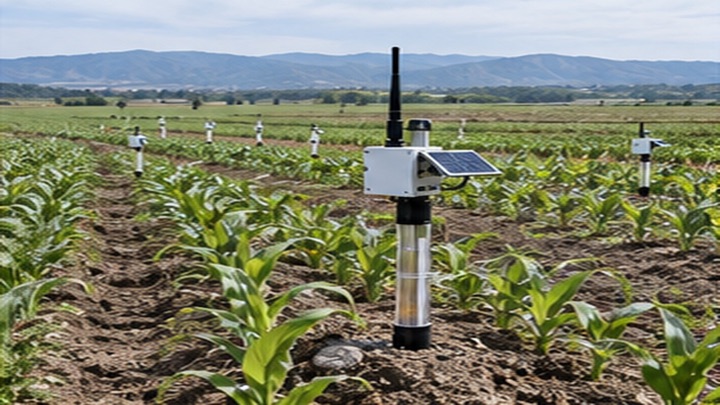
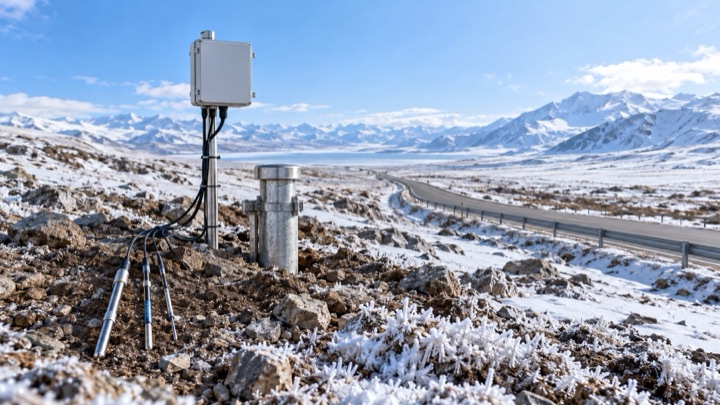
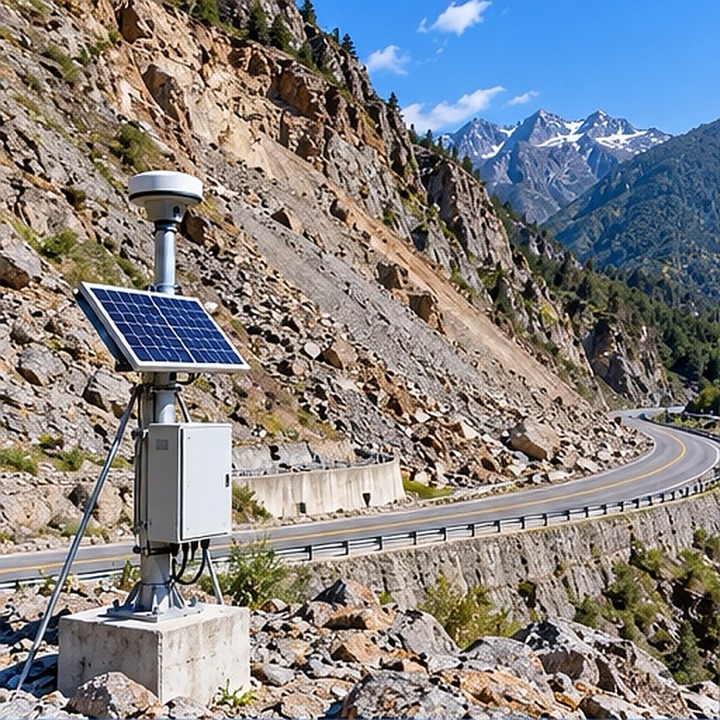
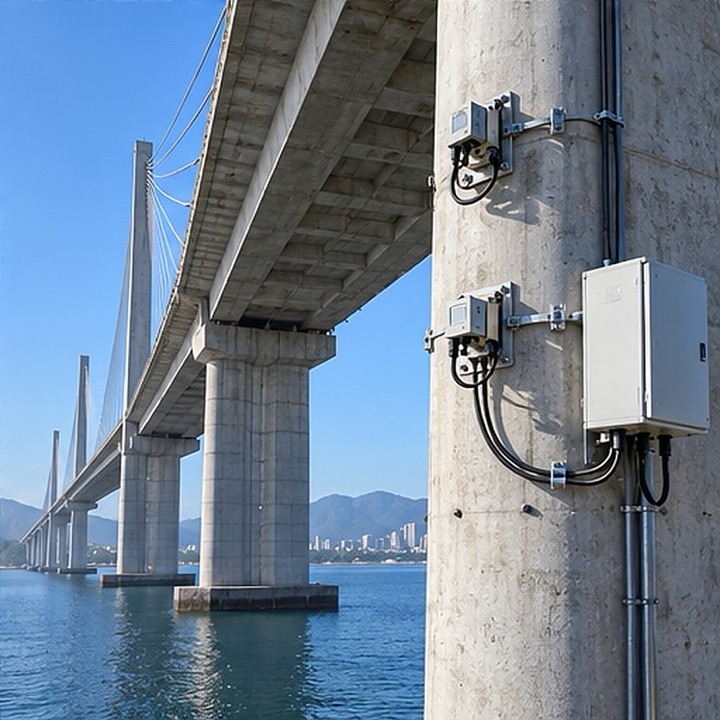

不确定从哪儿下手?先走一遍向导
Wizard & Reference 选场景 → 选要素族 → 选供电通信 → 选环境用途,直接给出该场景的参数配置与技术路线。一张图看懂站点的知识结构
Knowledge Graph 不是文章后台:每个测量量都沿「技术 → 信号 → 接口 → 协议 → 算法 → 模型 → 阈值 → 标准」展开。把技术应用到实际项目
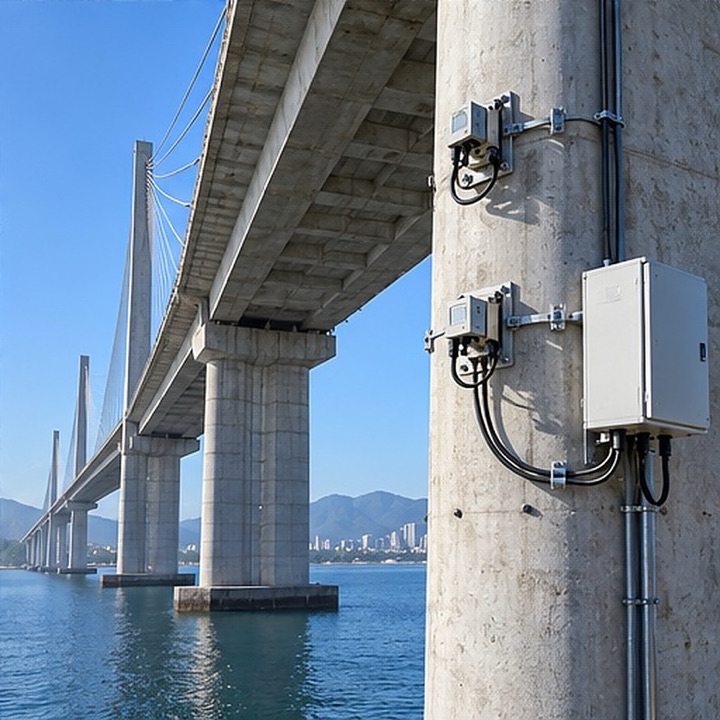
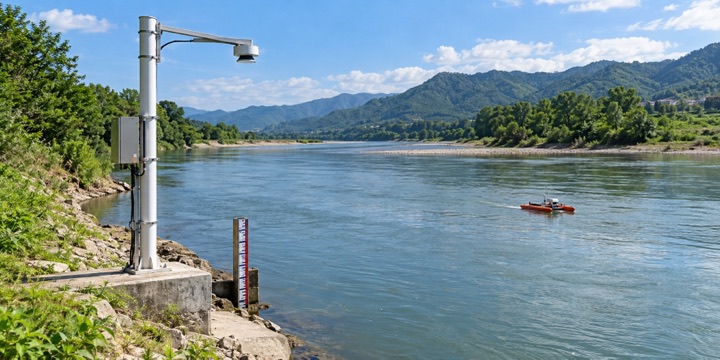
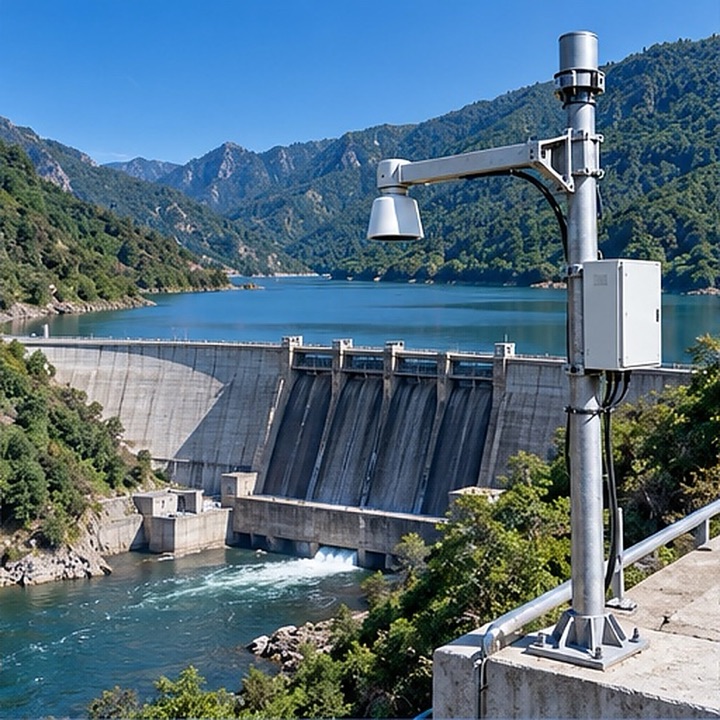
Scenarios 边坡、滑坡、水文、冰雪、海洋、农业、结构、安全 —— 场景设计、选型与实施见 xmsiyb.cn。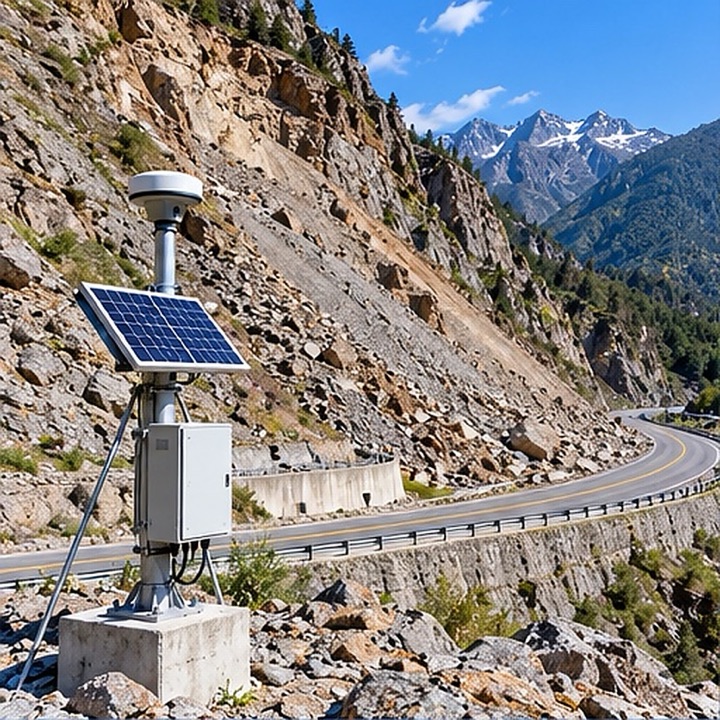
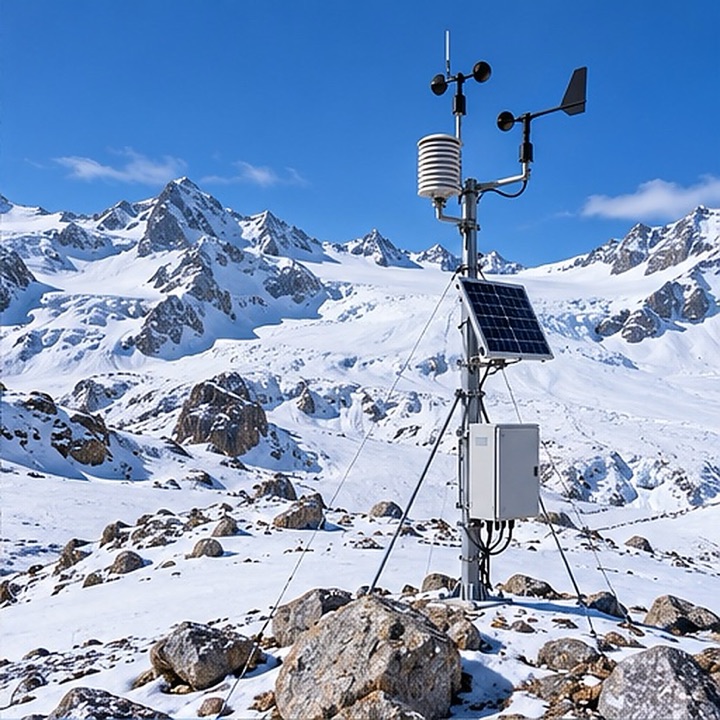
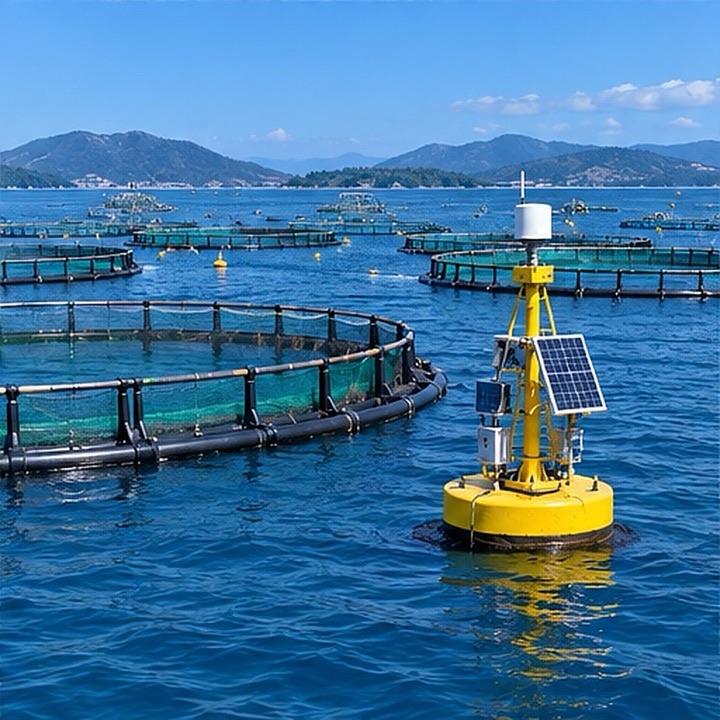
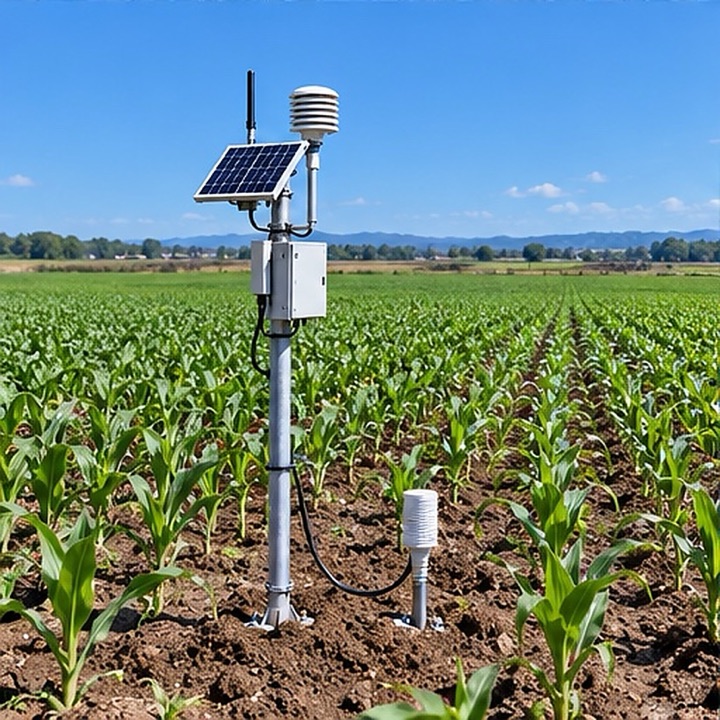
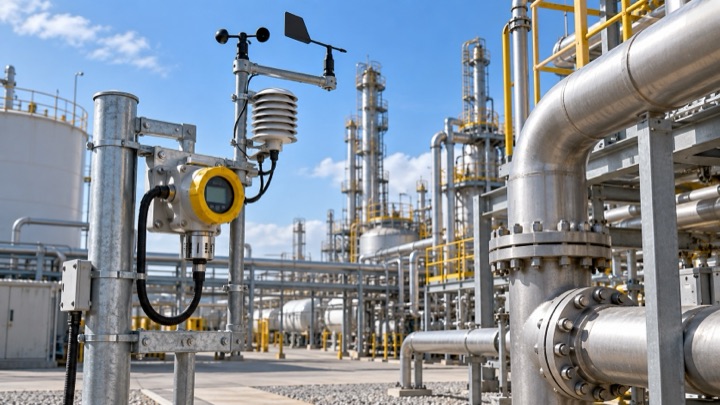
从技术到产品
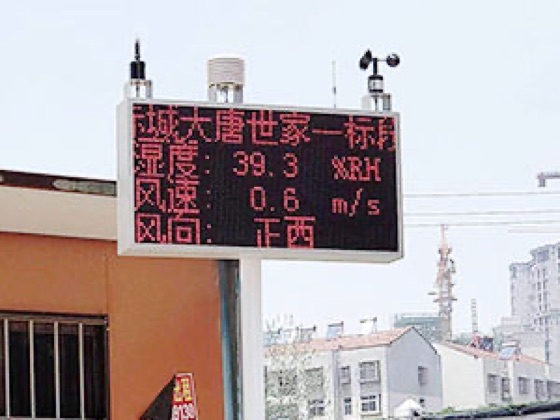
Products 正式参数、方案与商务资料见 xmsiyb.com。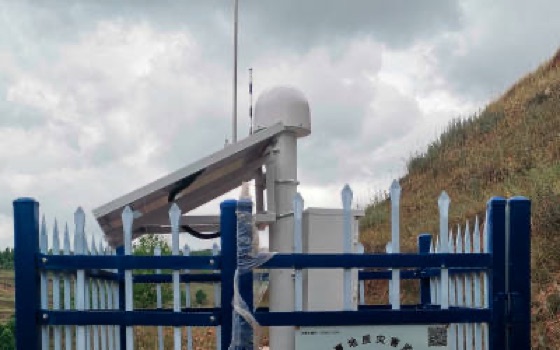
为什么 4–20 mA 仍然统治工业传感
在 RS-485、Modbus、LoRa 满天飞的今天,新出厂的工业传感器里 4–20 mA 仍占半数以上。它不是"老",是"恰好够用且无处可替"。
RS-485 的 120 Ω 终端电阻:一个被反复违反的常识
在 RS-485 现场调试里,"通信时好时坏"的八成原因不是设备故障,而是终端电阻没装、装错位置、或者装了两端但中间还挂了分支。
雪水当量的三种算法与各自的盲区
雪水当量(SWE)是积雪里最有水文意义的量——它直接告诉你"这块雪化了等于多少毫米水"。但它的三种主流算法,每一种都有自己看不见的盲区。
温度探头的选择顺序:介质 → 时间常数 → 安装 → 精度
工程师拿到温度需求,第一反应往往是"要多准?±0.1 还是 ±0.5?"。这是把顺序反了。正确的顺序是:先问介质、再问时间常数、再问安装、最后才问精度。
土壤含水率的"基准不清"问题
同一个土壤水分读数"25%",可能是体积含水率、质量含水率、基质含水率,三者数值可差 20~40%。这不是换算问题,是"基准是什么"没说清。
声级计的"背景噪声修正"陷阱
测量某声源的噪声,先测总噪声(声源+背景),关掉声源测背景,两者差值就是声源贡献。看起来对,但这个修正量越大,结果越不可信。
高山积雪监测站的供电设计
高山积雪站冬天最缺的不是数据,是电。一个 5 W 的数据采集器配 4G 模块,冬季无日照期 30 天,怎么活下来?
河道流量站的传感器组合取舍
河道流量站最常见的两难:用雷达水位 + 率定曲线(便宜但不准),还是 ADCP 直接测(准但贵)?答案不是非此即彼。
公路高边坡 GNSS 监测的基准站布设
公路边坡 GNSS 监测的常见痛点:基准站布在坡顶,监测站布在坡面——两者距离 200 m,多路径完全耦合,差分精度大打折扣。
海洋网箱多参数水质监测方案
海洋网箱水质监测的难点不是"测什么"——是"探头能不能在海水 + 生物附着环境下活过 3 个月"。一套方案,三个关键决策。
智慧养老房间的毫米波 + PIR 双重确认
智慧养老房间装跌倒检测,单靠毫米波误报率高(弯腰系鞋带也触发),单靠 PIR 漏报率高(静止睡觉测不到)。两者结合,各取所长。
"年降水下降"假趋势——风速上升造成的欠捕
某山区站记录显示 20 年"年降水量下降 15%",被引用为气候变化证据。但同期风速上升 0.8 m/s,欠捕增加 12%。所谓"降水下降"有一半是风速上升造成的。
Technology Radar · Papers · Standards · Patents · Datasets · Open Questions · Experiments
Metric Dictionary · Unit Registry · UDM · JSON Schema · OpenAPI · AsyncAPI · MCP
原创长文 · 搜索与大模型入口
除了结构化的测量量/技术/标准数据,本站还有四类原创深度长文,覆盖"为什么、怎么做、这次为什么错、底层概念是什么"。每篇均带 HowTo / TechArticle / DefinedTerm 结构化数据,便于搜索引擎与大模型抓取。
SIYB Ecosystem:三站分工
siybe.com 解释技术、辅助技术判断;xmsiyb.cn 解决项目、工程应用与智能选型;xmsiyb.com 提供产品、参数、正式方案与商务资料。